

연약한 로보틱스 디자인을 발전시키는 연구 경쟁
Mar 31, 2020
Soft Robotics Toolkit 조직은 학생과 연구원이 소프트 로봇 장치를 설계, 제조, 모델링 및 테스트하는 방법을 배우는 데 도움이되는 포괄적 인 리소스를 제공합니다. Harvard University와 Trinity College Dublin의 R & D 작업을 통해 실습 디자인 과정을위한 더 나은 교육 키트를 개발하는 데 중점을 두었습니다. 올해 주목할만한 프로젝트에 대한 개요는 다음과 같습니다.
3D 실리콘 프린터. Soft Robotics Research에 기고 한상은 Oregon State Univ의 mLab Robotics 팀이 개발 한 3D 실리콘 프린터에 수여되었습니다. 3D 실리콘 프린터는 소프트 로봇 공학 세계에 적층 가공을 적용한다고한다. 이 그룹은 마이크로 스케일의 액티브 믹싱 시스템을 개발하여 2 파트 실리콘의 실용적인 3D 프린트를 허용합니다.
성공적인 3D 프린팅은 라미네이션 캐스팅, 리 트랙터 블 핀 캐스팅, 로스트 왁스 캐스팅 및 회전식 성형과 같이 힘들고 시간이 많이 걸리는 성형 방법이 필요하지 않습니다. 이러한 종래의 공정은 가능한 기하학적 형상, 연성 구성 요소의 복잡성 및 규모를 제한하고, 반복성을 제한하는 제조 변동성을 야기한다. 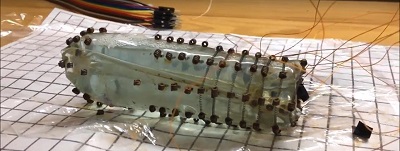
그러나 현재 3D 프린터는 일반적으로 더 단단한 재료에 의존하며 성형 된 제품만큼 부드러운 내부 구조의 3D 인쇄 부품을 사용할 수 없습니다. 점탄성 재료를 사용하고 변형 한계를 극복하기 위해 연구원들은 직접 잉크 쓰기 (DIW) 기술에 중점을 두었습니다. 이 팀은 선행 연구의 측면을 결합한 압출 시스템을 개발했습니다 : 능동 믹서 및 제어 된 열처리.
향상된 압출기 메커니즘을 갖춘 3D 프린터는 두 부분으로 구성된 백금 경화 실리콘 소재로 부드러운 기능성 로봇을 제작할 수 있습니다. 소프트 리소그래피 및 로스트 왁스 주조와 달리 레이어 별 3D DIW 기술은 사람의 개입이 필요하지 않으며 치수 오류가 적으며 제작 시간을 50 % 이상 단축합니다. 결과적으로 생성 된 3D 프린트 소프트 로봇은 더 강력하고 신뢰성이 높으면서도 성형 된 부품의 성능과 일치하거나 능가합니다.
층류 재밍. 이 연구 부문의 주자는 Harvard University의 Harvard Biorobotics Lab의 Laminar Jamming Structures였습니다. 이러한 구조는 압력 구배가 적용될 때 매우 유연한 상태와 매우 단단한 상태 사이에서 번갈아 나타날 수 있습니다. 따라서, 층류 재밍을 갖는 연성 로봇 구성 요소는 전통적인 강성 로봇의 기계적 특성을 선택적으로 나타낼 수있다.
LJS (Laminar Jamming Structures)는 밀폐 백에 동봉 된 얇고 유연한 시트의 적층 된 층으로 구성되어 있으며,이를 통해 생체 의학 응용 분야의 웨어러블과 같이 구성 요소가 복잡한 모양에 적합합니다. 이들 구조에서 재료 및 층의 수의 선택은 또한 특정 용도에 대해 원하는 강성 및 댐핑 능력을 조정하는데 사용될 수있다.
밀폐 된 봉투에 진공을 가하면 장치가 작동합니다. 마찰 상호 작용이 증가하면 층 사이의 결합이 발생하고 구조물의 굽힘 강성이 급격히 증가하여 단일 빔처럼 작동합니다. 또한, 높은 하중에서 전단 응력으로 인해 층이 미끄러 져 건조 마찰을 통해 에너지가 소실됩니다. 요컨대, 진공이 가해지면, 구조는 매우 순응적인 상태에서보다 단단하거나 충격 흡수적인 상태로 전환 될 수 있습니다.
적용되는 진공 압력에 따라 꼬집거나 감싸거나 붙잡거나 진공이 꺼져있을 때 유연성을 유지하도록 구조를 설계 할 수 있습니다. 소프트 액츄에이터와 결합하여 걸린 후 임의의 모양으로 잠글 수 있습니다. 층류 재밍은 실제 로봇 구조 및 시스템의 동적 응답을 효과적으로 조정할 수 있습니다. 또한 연질 구조물의 충격 응답을 조정하여 원하는대로 에너지를 보존하거나 소실 할 수 있습니다.
전체 피부 운동. 이 대학 부문의 우승자는 Franklin W. Olin College of College의 Shape Memory Alloy Drived Whole Skin Locomotion 학생들이었습니다. 이 디자인은 긴 액체로 채워진 원환 체의 연속적인 움직임을 용이하게하기 위해 전체 피부 운동을 사용하는 가능성을 탐구했습니다. 프로토 타입 원환 체가 앞으로 나아갈 수 있도록 형상 메모리 합금을 수축 링으로 사용했습니다.


